รีวิว Autel Robotics EVO Max 4N สเปกกล้องกลางคืนและแนวทางตรวจสภาพประเมินราคาเมื่อต้องการขายต่อหรือรับซื้อโดรน Autel Robotics EVO Max 4N
วิเคราะห์เชิงลึกโดรนอุตสาหกรรม Autel Robotics EVO Max 4N กล้อง Starlight ความไวแสงสูง ระบบเรดาร์ 720 องศา และ A-Mesh พร้อมคำแนะนำประเมินสภาพสำหรับผู้ที่ต้องการขายโดรนมือสอง
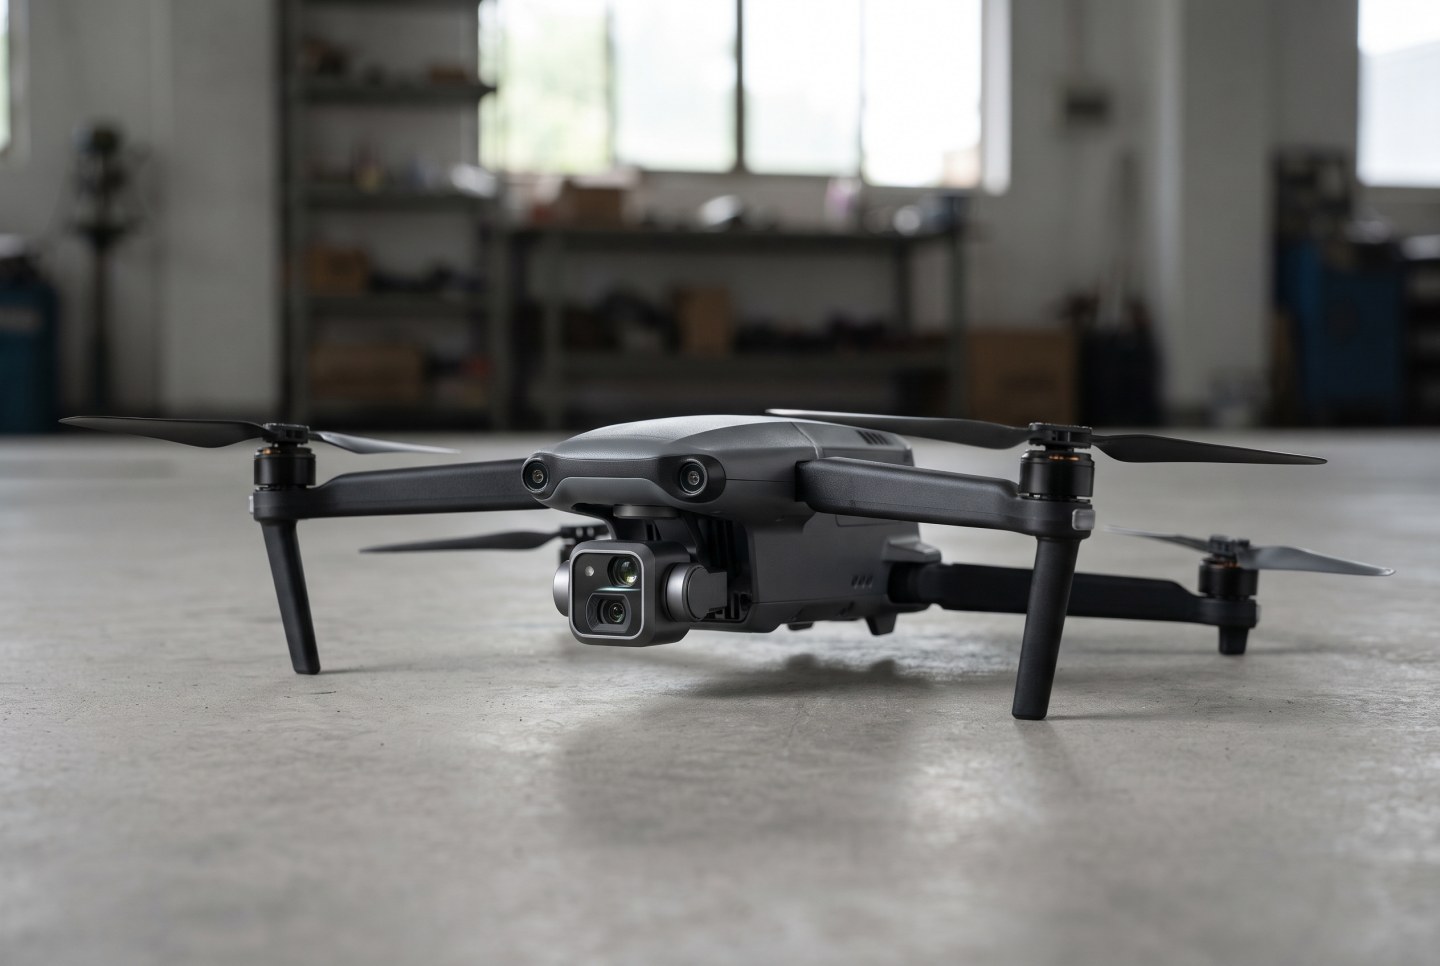
Autel Robotics EVO Max 4N จัดเป็นอากาศยานไร้คนขับระดับองค์กรที่พัฒนาขึ้นมาเพื่อแก้ไขโจทย์การบินปฏิบัติการในสภาวะแสงน้อยและการบินในพื้นที่ซับซ้อนโดยเฉพาะ การปรับเปลี่ยนชุดกล้องโดยชูจุดเด่นของเซนเซอร์มองกลางคืนแบบ Starlight ร่วมกับระบบนำทางอัตโนมัติ ทำให้โมเดลนี้มีความเฉพาะทางสูง สำหรับผู้ครอบครองที่ต้องการปลดประจำการ ปรับโครงสร้างฝูงบิน หรือมองหาแหล่งรับซื้อโดรน Autel Robotics EVO Max 4N การทำความเข้าใจโครงสร้างทางวิศวกรรม ฟังก์ชันการทำงานจริง และความสมบูรณ์ของชิ้นส่วนฮาร์ดแวร์ จะช่วยให้ประเมินมูลค่าในการส่งต่อได้อย่างถูกต้องและสะท้อนประสิทธิภาพจริงของอุปกรณ์
ภาพรวมและคนที่เหมาะกับรุ่นนี้
โดรนรุ่นนี้ถูกสร้างขึ้นบนแพลตฟอร์ม Quadcopter 4 แกนใบพัด ที่มีแขนพับเก็บได้สำหรับการเคลื่อนย้ายภาคสนาม ตัวถังใช้วัสดุผสมโพลีเมอร์และคอมโพสิตอุตสาหกรรมในโทนสีเทาเข้มด้าน โดยมีน้ำหนักตัวลำรวมกิมบอลและแบตเตอรี่อยู่ที่ 1,641 ถึง 1,665 กรัม และมีน้ำหนักขึ้นบินสูงสุด (MTOW) ที่ 1,999 กรัม ระยะฐานล้อตามแนวทแยง 465 ถึง 466 มิลลิเมตร บ่งบอกถึงขนาดตัวเครื่องระดับกลางค่อนไปทางใหญ่ที่มีความเสถียรต้านลมสูง
กลุ่มผู้ใช้งานที่เหมาะสมอย่างชัดเจนคือ หน่วยงานกู้ภัย งานตรวจการณ์ความปลอดภัย การบินตรวจสอบโครงสร้างพื้นฐานยามค่ำคืน และทีมปฏิบัติการในสภาพแวดล้อมที่มีสิ่งกีดขวางหนาแน่นหรือจุดอับสัญญาณดาวเทียม ทั้งนี้ ตัวเครื่องออกแบบมาเพื่อการทำงานเชิงเทคนิคที่เน้นการรับรู้สถานการณ์รอบตัวมากกว่างานถ่ายภาพเพื่อความบันเทิงหรือคอนเทนต์ทั่วไป
จุดเด่นที่มีผลต่อการใช้งาน
กล้องมองกลางคืน Starlight Night Vision ความไวแสงสูง
หัวใจสำคัญของรุ่น 4N คือชุดกล้องมองกลางคืนความละเอียด 2.3 ล้านพิกเซล ที่รองรับการทำงานในสภาวะแสงสว่างต่ำสุดถึง 0.0001 Lux พร้อมขยายค่าความไวแสง ISO ได้สูงสุดถึง 450,000 และมีทางยาวโฟกัสเทียบเท่า 41.4 มิลลิเมตร คุณสมบัตินี้ช่วยให้การบินสำรวจพื้นที่มืดมิด เช่น ป่า ภูเขา หรืออาคารปิด สามารถมองเห็นรายละเอียดภาพได้โดยไม่ต้องพึ่งพาสปอตไลต์กำลังสูง ซึ่งเป็นข้อได้เปรียบอย่างมากในภารกิจค้นหาบุคคลหรือการลาดตระเวนตรวจการณ์
ระบบตรวจจับสิ่งกีดขวางรอบทิศทาง 720 องศา ผสานเรดาร์คลื่นมิลลิเมตร
ความปลอดภัยในการบินถูกยกระดับด้วยการผสานกล้องวิชันเซนเซอร์แบบฟิชอายสองตา (Binocular fisheye vision) ทำงานร่วมกับเรดาร์คลื่นมิลลิเมตร (Millimeter-wave radar) ระบบนี้ช่วยปิดจุดบอดในการตรวจจับสิ่งกีดขวางรอบลำตัวแบบ 720 องศา ทั้งยังเพิ่มความแม่นยำในการตรวจจับสายไฟ กิ่งไม้ขนาดเล็ก หรือวัตถุในสภาพแวดล้อมทัศนวิสัยต่ำ ซึ่งเรดาร์คลื่นมิลลิเมตรสามารถตรวจจับได้ดีกว่ากล้องออปติคอลเดี่ยวๆ
ระบบประมวลผล Autel Autonomy และการบินแบบ GNSS-denied
เทคโนโลยีการสร้างเส้นทางบิน 3 มิติแบบอัตโนมัติ ร่วมกับระบบนำทางด้วยภาพความแม่นยำสูง (Visual Navigation / SLAM) ช่วยให้อากาศยานสามารถกำหนดตำแหน่งและวางเส้นทางหลบหลีกสิ่งกีดขวางได้เองอย่างแม่นยำ แม้จะอยู่ในพื้นที่อับสัญญาณดาวเทียม เช่น ใต้สะพาน ในอุโมงค์ หรือภายในโรงงานโครงสร้างเหล็กหนาแน่น
ความต่อเนื่องในการปฏิบัติงานด้วยแบตเตอรี่ Hot-swappable และระบบเครือข่าย A-Mesh
ตัวเครื่องทำเวลาบินได้สูงสุด 42 นาทีต่อแบตเตอรี่หนึ่งรอบการบิน พร้อมระบบแบตเตอรี่แบบถอดเปลี่ยนได้ทันทีโดยไม่ต้องปิดเครื่อง (Hot-swap) ทำให้ระบบประมวลผลและการตั้งค่าภารกิจยังคงทำงานต่อเนื่อง ลดระยะเวลาหยุดชะงักระหว่างการผลัดเปลี่ยนแบตเตอรี่ นอกจากนี้เทคโนโลยี A-Mesh ยังรองรับการเชื่อมต่อแบบไร้สายระหว่างโดรนหลายลำและคอนโทรลเลอร์หลายตัว ทำให้การกระจายสัญญาณสื่อสารและการส่งต่อภาพทำได้อย่างยืดหยุ่นในพื้นที่กว้าง
ข้อจำกัดและสิ่งที่ต้องพิจารณา
ไม่มีเลนส์ซูมระยะไกล (Telephoto Optical Zoom)
การเลือกใช้โมดูลกล้อง FusionLight Camera 4N ทำให้รุ่นนี้ต้องตัดเลนส์เทเลโฟโต้สำหรับการซูมระยะไกลออกไป โดยเน้นการจัดวางกล้อง Starlight และกล้องมุมกว้าง Wide-angle ขนาดเซนเซอร์ CMOS 1/1.28 นิ้ว ความละเอียด 50 ล้านพิกเซล ทางยาวโฟกัส 23 มิลลิเมตร (DFOV 85 องศา) แทน ส่งผลให้การตรวจจับเป้าหมายระยะไกลในเวลากลางวันมีขีดจำกัดในการขยายรายละเอียดเมื่อเทียบกับรุ่นที่เน้นกล้องซูม
ข้อจำกัดทางกายภาพของเซนเซอร์ Starlight
แม้กล้อง Starlight จะมีความไวแสงระดับ 0.0001 Lux แต่ในทางเทคนิคยังคงต้องการแสงแวดล้อมขั้นต่ำตามที่ระบุ หากตกอยู่ในสภาวะที่ไม่มีอนุภาคแสงเลย (0 Lux สมบูรณ์) เช่น ในถ้ำลึกหรือห้องปิดทึบสนิทที่ไม่มีแสงจันทร์หรือแสงไฟประดิษฐ์ ภาพจากกล้อง Starlight จะไม่สามารถสร้างรายละเอียดได้ และจำเป็นต้องพึ่งพาภาพความร้อน (Thermal) หรือไฟช่วยส่องสว่างเสริมภายนอก
ขนาดและน้ำหนักตัวเครื่อง
ด้วยน้ำหนักตัวพร้อมบินเกิน 1.6 กิโลกรัม และน้ำหนักขึ้นบินสูงสุดเกือบ 2 กิโลกรัม ผู้ใช้งานต้องเตรียมความพร้อมด้านกระเป๋าจัดเก็บ การเคลื่อนย้าย และความรอบคอบในการควบคุมความปลอดภัยตามข้อกำหนดการปฏิบัติการบินในแต่ละพื้นที่
เปรียบเทียบกับรุ่นใกล้เคียง
เนื่องจากข้อมูลทางเทคนิคที่ได้รับการยืนยันอย่างเป็นทางการจากผู้ผลิตระบุถึงแพลตฟอร์ม EVO Max ในรูปแบบโครงสร้างเดียวกัน แต่มีความแตกต่างสำคัญในระดับโมดูลกล้องระหว่างรุ่น 4N และรุ่นเน้นการตรวจการณ์ระยะไกล จึงสามารถเปรียบเทียบความแตกต่างภายในตระกูลเพื่อประกอบการตัดสินใจได้ดังนี้
รุ่น | เหมาะกับใคร | จุดต่างที่มีข้อมูลรองรับ | สิ่งที่ควรพิจารณา
Autel Robotics EVO Max 4N | ภารกิจค้นหา ตรวจการณ์กลางคืน และบินพื้นที่อับสัญญาณ | มีกล้อง Starlight 2.3 MP ความไวแสง 0.0001 Lux ISO 450,000 | ไม่มีกล้องซูมเทเลโฟโต้ระยะไกลสำหรับตรวจการณ์กลางวัน
EVO Max ซีรีส์รุ่นกล้องซูมตรวจการณ์ | ภารกิจสำรวจระยะไกล ตรวจจับเป้าหมายจากระยะปลอดภัย | เน้นติดตั้งกล้องเทเลโฟโต้สำหรับการซูมภาพรายละเอียดสูง | ขาดกล้อง Starlight ความไวแสงระดับ 450,000 ISO สำหรับมองกลางคืน
เลือกรุ่นไหนให้เหมาะกับงาน
การพิจารณาเลือกใช้หรือปรับเปลี่ยนรุ่น ควรยึดตามข้อกำหนดของภารกิจเป็นหลัก หากงานส่วนใหญ่เกิดขึ้นในเวลากลางคืน บริเวณชายแดน งานกู้ภัยยามค่ำคืน หรือสถานที่ที่แสงไฟเข้าไม่ถึง EVO Max 4N คือตัวเลือกที่ตอบโจทย์ความต้องการเชิงแสงได้อย่างตรงเป้าหมายที่สุด ด้วยเทคโนโลยีการเร่งสัญญาณภาพในระดับ 0.0001 Lux
ในทางกลับกัน หากภารกิจของคุณเน้นการบินตรวจโครงข่ายสายไฟฟ้าแรงสูง เสาสื่อสาร หรือการลาดตระเวนที่ต้องการรักษาระยะห่างจากเป้าหมายหลายร้อยเมตรในเวลากลางวัน โดรนที่มีเลนส์ซูมระยะไกลจะให้ประโยชน์ในด้านการระบุรายละเอียดวัตถุมากกว่า การสำรวจความต้องการใช้งานจริงจึงเป็นจุดเริ่มต้นที่ชัดเจนในการตัดสินใจว่าจะถือครองต่อหรือส่งเข้าสู่ตลาดเพื่อจัดหารุ่นที่ตรงกับลักษณะงานในปัจจุบัน
จุดตรวจสภาพและปัจจัยประเมินราคามือสอง
ในการส่งต่อหรือติดต่อร้านที่รับซื้อโดรน Autel Robotics EVO Max 4N เพื่อขายโดรนมือสอง การทำความเข้าใจจุดตรวจสอบเฉพาะของรุ่นนี้จะช่วยให้ทั้งผู้ขายและผู้ประเมินราคาเห็นภาพความสมบูรณ์ของตัวเครื่องตรงกัน
จุดตรวจสอบเฉพาะของโมเดล EVO Max 4N
- ชุดโมดูลกล้อง Fusion 4N Gimbal: เนื่องจากเป็นกลไก 3 แกนที่มีเซนเซอร์ความไวแสงสูง หน้าเลนส์กล้อง Starlight และกล้อง Wide 50 ล้านพิกเซล ต้องไม่มีรอยขีดข่วน คราบฝ้า หรือรอยกระแทก กิมบอลต้องปรับระนาบได้อย่างราบรื่น ไร้อาการสั่นหรือเสียงมอเตอร์ขัดข้อง
- โมดูลเรดาร์คลื่นมิลลิเมตรและเซนเซอร์ฟิชอาย 720 องศา: ตรวจสอบพื้นผิวของเรดาร์รอบตัวลำและโดมเลนส์ฟิชอายว่าไม่มีรอยแตก บิ่น หรือคราบสกปรกฝังแน่น ซึ่งอาจกระทบต่อระบบประมวลผลหลบหลีกสิ่งกีดขวางและการคำนวณ Visual SLAM
- กลไกการพับแขนและข้อต่อ: ขาแขนทั้ง 4 จุดต้องมีความแน่นกระชับ ล็อกเข้าตำแหน่งได้อย่างมั่นคง ไม่มีรอยร้าวบริเวณเบ้าข้อต่อพลาสติกคอมโพสิต
- ขั้วเชื่อมต่อและกลไก Hot-swap: บริเวณช่องใส่แบตเตอรี่จะต้องมีสลักล็อกที่สมบูรณ์ ขั้วทองแดงจ่ายไฟและพินข้อมูลต้องสะอาด ไม่มีคราบออกไซด์หรือรอยไหม้จากการอาร์กของกระแสไฟ
ปัจจัยทั่วไปในการประเมินมูลค่าอุปกรณ์มือสอง
- สภาพแบตเตอรี่: ตรวจสอบจำนวนรอบการชาร์จ (Cycle Count) ความสมดุลของแรงดันเซลล์แต่ละเซลล์ และความเรียบตึงของตัวบอดี้แบตเตอรี่ แบตเตอรี่ที่ไม่มีอาการบวมและเก็บประจุได้เต็มที่จะช่วยรักษามูลค่าของชุดอุปกรณ์ได้เป็นอย่างดี
- สภาพใบพัด: ตรวจสอบใบพัดพับได้รหัส 1136 หรือ 1158 ว่าไม่มีรอยบิ่น แตก หรือการบิดเบี้ยวผิดรูป
- คอนโทรลเลอร์ภาคพื้นและอุปกรณ์เสริม: จอแสดงผลของรีโมตต้องสว่าง คมชัด ปุ่มสั่งการและก้านควบคุมทำงานตอบสนองแม่นยำ รวมถึงระบบระบายความร้อนของรีโมตต้องทำงานปกติ
เตรียมข้อมูลก่อนขาย
เพื่อให้ขั้นตอนการประเมินราคาเป็นไปอย่างสะดวกรวดเร็วและได้ข้อมูลที่สะท้อนมูลค่าจริง ผู้ครอบครองควรจัดเตรียมข้อมูลต่อไปนี้ให้พร้อม
- ข้อมูลระบบและตัวเครื่อง: หมายเลขประจำตัวเครื่อง (Serial Number) ข้อมูลเวอร์ชันเฟิร์มแวร์ปัจจุบันที่ติดตั้งอยู่ และประวัติการบันทึกการบิน เช่น ชั่วโมงบินสะสม
- รายงานสถานะแบตเตอรี่: บันทึกหน้าจอแสดงผลรอบการชาร์จและค่าความจุคงเหลือของแบตเตอรี่ทุกก้อนที่มีในชุด
- รายการอุปกรณ์ที่ส่งมอบ: รวบรวมกล่องบรรจุภัณฑ์ แท่นชาร์จ ชุดสายไฟ ใบพัดสำรอง กระเป๋าสำหรับเคลื่อนย้าย และฮับชาร์จให้อยู่ในสภาพพร้อมใช้งาน
- การเคลียร์บัญชีและความเป็นเจ้าของ: ทำการลงชื่อออกจากบัญชี Autel และลบข้อมูลภารกิจ แผนที่ หรือไฟล์งานภายในหน่วยความจำตัวเครื่องและรีโมตคอนโทรล เพื่อความปลอดภัยของข้อมูลและอำนวยความสะดวกให้แก่ผู้รับซื้อต่อไป
คำถามที่พบบ่อย
กล้อง Starlight ของ EVO Max 4N ใช้งานในที่มืดสนิทแบบ 0 Lux ได้ทันทีหรือไม่
ไม่ได้ในสภาพ 0 Lux แท้จริง เนื่องจากกล้อง Starlight Night Vision มีขีดจำกัดทางกายภาพที่ต้องการแสงแวดล้อมขั้นต่ำอย่างน้อย 0.0001 Lux หากทำงานในพื้นที่มืดสนิทที่ไม่มีแหล่งกำเนิดแสงใดๆ เลย จำเป็นต้องอาศัยอุปกรณ์เสริม เช่น โคมไฟสปอตไลต์หรือไฟอินฟราเรดภายนอกมาช่วยเปิดพื้นที่
ระบบ A-Mesh และการบินแบบ GNSS-denied มีประโยชน์อย่างไรในงานจริง
ระบบ GNSS-denied ช่วยให้อากาศยานรักษาตำแหน่งและคำนวณเส้นทางบินได้ด้วยระบบภาพ SLAM และเรดาร์ แม้สัญญาณดาวเทียมจะขาดหาย จึงสามารถบินลอดใต้โครงสร้างอาคารหรือในพื้นที่รบกวนสัญญาณได้อย่างปลอดภัย ส่วนระบบ A-Mesh ช่วยให้การเชื่อมโยงข้อมูลระหว่างตัวลำและภาคพื้นดินทำได้ข้ามสิ่งกีดขวาง โดยสามารถส่งต่อสัญญาณผ่านโดรนลำอื่นในฝูงบินได้
การขายโดรนมือสองรุ่นนี้ สภาพแบตเตอรี่และระบบ Hot-swap ส่งผลต่อการตีราคาอย่างไร
มีผลอย่างยิ่ง เนื่องจากแบตเตอรี่ของโดรนระดับอุตสาหกรรมมีต้นทุนต่อหน่วยสูง หากเซลล์แบตเตอรี่ยังมีสุขภาพสมบูรณ์ รอบชาร์จน้อย และไม่มีอาการบวม จะช่วยดันมูลค่าการประเมินขึ้นได้มาก นอกจากนี้ ระบบ Hot-swap ต้องการความสมบูรณ์ของหน้าสัมผัสขั้วไฟ หากพินสัมผัสอยู่ในสภาพดี ล็อกแน่นหนา จะช่วยการันตีความปลอดภัยในการทำงานต่อเนื่องของผู้รับไปใช้งานต่อ
รีวิว และบริการรับซื้อโดรน
หากคุณกำลังเตรียมขาย Autel Robotics EVO Max 4N ดูรายละเอียดบริการ รับซื้อโดรน และขั้นตอน รับซื้อ Drone เพื่อเตรียมรูปตัวเครื่อง ข้อมูลสภาพ และรายการอุปกรณ์ก่อนสอบถามการประเมินราคา
ราคาและเงื่อนไขรับซื้อต้องยืนยันตามสภาพเครื่องและการตรวจจริงข้อมูลประกอบจาก Google Search
ดูข้อมูลผู้ผลิตที่ใช้ประกอบบทความ
**สถานะ:** VERIFIED (ยืนยันพบข้อมูลผลิตภัณฑ์อย่างเป็นทางการบนเว็บไซต์ `autelrobotics.com`) [1] [2]
**รูปแบบลำตัว (Airframe):** อากาศยานไร้คนขับแบบ 4 แกนใบพัด (Quadcopter) ขาแขนพับเก็บได้สำหรับการเคลื่อนย้าย [2] [3]
**จำนวนใบพัด (Rotor Count):** 4 ชุดมอเตอร์/ใบพัด (ใช้ร่วมกับใบพัดพับได้รหัส 1136 หรือ 1158) [4]
**ตำแหน่งกิมบอลและกล้อง (Camera/Gimbal Placement):** กล้องแบบโมดูลรวมหลายเซนเซอร์ (FusionLight Camera 4N / Fusion 4N Gimbal) ติดตั้งบนกิมบอลกลไกกันสั่น 3 แกนบริเวณใต้ส่วนหัวของตัวลำ [2] [4]
**การ์ดป้องกันใบพัด (Propeller Guards):** ไม่มีชุดโครงครอบใบพัด (Guards) ติดตั้งมาเป็นโครงสร้างหลัก โครงสร้างเน้นการพับเก็บคล่องตัว [4] [3]
**วัสดุและโทนสี (Materials & Color):** โครงสร้างวัสดุผสมโพลีเมอร์/คอมโพสิตอุตสาหกรรม ตัวถังโทนสีเทาด้านเข้ม (Dark/Matte Gray) [1] [5]
**ขนาดและน้ำหนัก:** น้ำหนักตัวลำรวมกิมบอลและแบตเตอรี่ 1,641 – 1,665 กรัม น้ำหนักขึ้นบินสูงสุด (MTOW) อยู่ที่ 1,999 กรัม (4.41 ปอนด์) ระยะฐานล้อทแยง 465–466 มม. [4] [3]
กล้องมองกลางคืนความไวแสงสูง เซนเซอร์ความละเอียด 2.3 MP สามารถทำงานได้ในสภาวะแสงต่ำถึง 0.0001 Lux พร้อมค่าความไวแสง ISO สูงสุดระดับ 450,000 ทางยาวโฟกัสเทียบเท่าประมาณ 41.4 มม. [6] [7]
เซนเซอร์ CMOS ขนาด 1/1.28 นิ้ว ความละเอียด 50 MP รูรับแสง f/1.9 มุมมอง DFOV 85° ทางยาวโฟกัสเทียบเท่า 23 มม. [3]
**ระบบความปลอดภัยและการนำทาง:** ผสานระบบสายตาแบบฟิชอายสองตา (Binocular fisheye vision) เข้ากับเรดาร์คลื่นมิลลิเมตร (Millimeter-wave radar) เพื่อการตรวจจับและหลบหลีกสิ่งกีดขวางแบบไร้จุดบอดรอบทิศทาง 720° [5] [2]
**Autel Autonomy:** ระบบประมวลผลการบินอัตโนมัติ สร้างเส้นทางบิน 3 มิติ และนำทางด้วยภาพความแม่นยำสูง (Visual Navigation / SLAM) ทำงานได้ในพื้นที่อับสัญญาณดาวเทียม (GNSS-denied) [2]
**ระบบเครือข่าย A-Mesh:** รองรับการเชื่อมต่อเครือข่ายอิสระระหว่างโดรนหลายลำและสถานีภาคพื้น (One-to-many / Multi-device networking) [5] [2]
**ระยะเวลาบินสูงสุด:** 42 นาที พร้อมแบตเตอรี่แบบถอดเปลี่ยนได้ทันทีโดยไม่ต้องดับเครื่อง (Hot-swappable battery) [5] [2]
**ไม่มีกล้องออปติคอลซูมระยะไกล:** แตกต่างจากซีรีส์เน้นตรวจการณ์ทั่วไป โดยรุ่น 4N ถอดกล้อง Telephoto Zoom ออก แล้วแทนที่ด้วยกล้อง Starlight Night Vision ทำให้ขีดจำกัดในการขยายภาพออปติคอลทางไกลในเวลากลางวันลดลง [6] [7]
**ข้อจำกัดของกล้อง Starlight:** กล้องกลางคืนต้องการแสงสว่างแวดล้อมขั้นต่ำ (อย่างน้อย 0.0001 Lux) หากมืดสนิท 0 Lux สภาพแวดล้อมปิดสนิท จะต้องพึ่งพาภาพความร้อน Thermal หรือไฟส่องสว่างอินฟราเรดภายนอก [6]
*(ข้อมูลอ้างอิง: autelrobotics.com)* [2] [4] [3] [6]
ฟีเจอร์การบินและความปลอดภัย (Flight & Safety Features)** | ระบบผสม Fisheye Vision + Millimeter-Wave Radar ตรวจจับ 720° ไร้จุดบอด, นำทาง Visual SLAM บินแบบ GNSS-denied ได้ [5] [2]
การจัดการฝูงบินและระบบนิเวศ (Fleet & Ownership)** | ใช้เทคโนโลยี A-Mesh สื่อสารแบบโครงข่ายโดรนสู่โดรนและสถานีภาคพื้นได้โดยตรง แบตเตอรี่ก้อนเดียวแบบ Hot-swap [5] [2]
ข้อมูลผลิตภัณฑ์และโครงสร้าง EVO Max 4N / 4N V2 [5] [2] [4]
สเปกกล้อง Starlight และเซนเซอร์ FusionLight Camera 4N [3] [6]
แหล่งข้อมูลอ้างอิง
- www.autelrobotics.com — https://www.autelrobotics.com/productdetail/evo-max-4n/
- www.autelrobotics.com — https://www.autelrobotics.com/wp-content/uploads/2024/08/EVO-Max-4N%E5%8D%95%E9%A1%B5_EN.pdf
- www.autelrobotics.com — https://www.autelrobotics.com/wp-content/uploads/2024/02/EVO-Max-Series_Brochure-1.pdf
- shop.autelrobotics.com — https://shop.autelrobotics.com/pages/evo-max-4n-aircraft
- www.autelrobotics.com — https://www.autelrobotics.com/productdetail/evo-max-4n-v2/
- www.autelrobotics.com — https://www.autelrobotics.com/news/night-vision-a-new-era-for-drone-technology-and-autel-robotics/
- www.autelrobotics.com — https://www.autelrobotics.com/news/energy-drone-robotics-summit/
บทความใช้ข้อมูลอ้างอิงเพื่อช่วยทำความเข้าใจรุ่นและการเตรียมขาย ไม่ใช่ผลทดสอบเครื่องจริงของผู้ขาย การรับซื้อและราคาต้องยืนยันหลังตรวจสภาพ